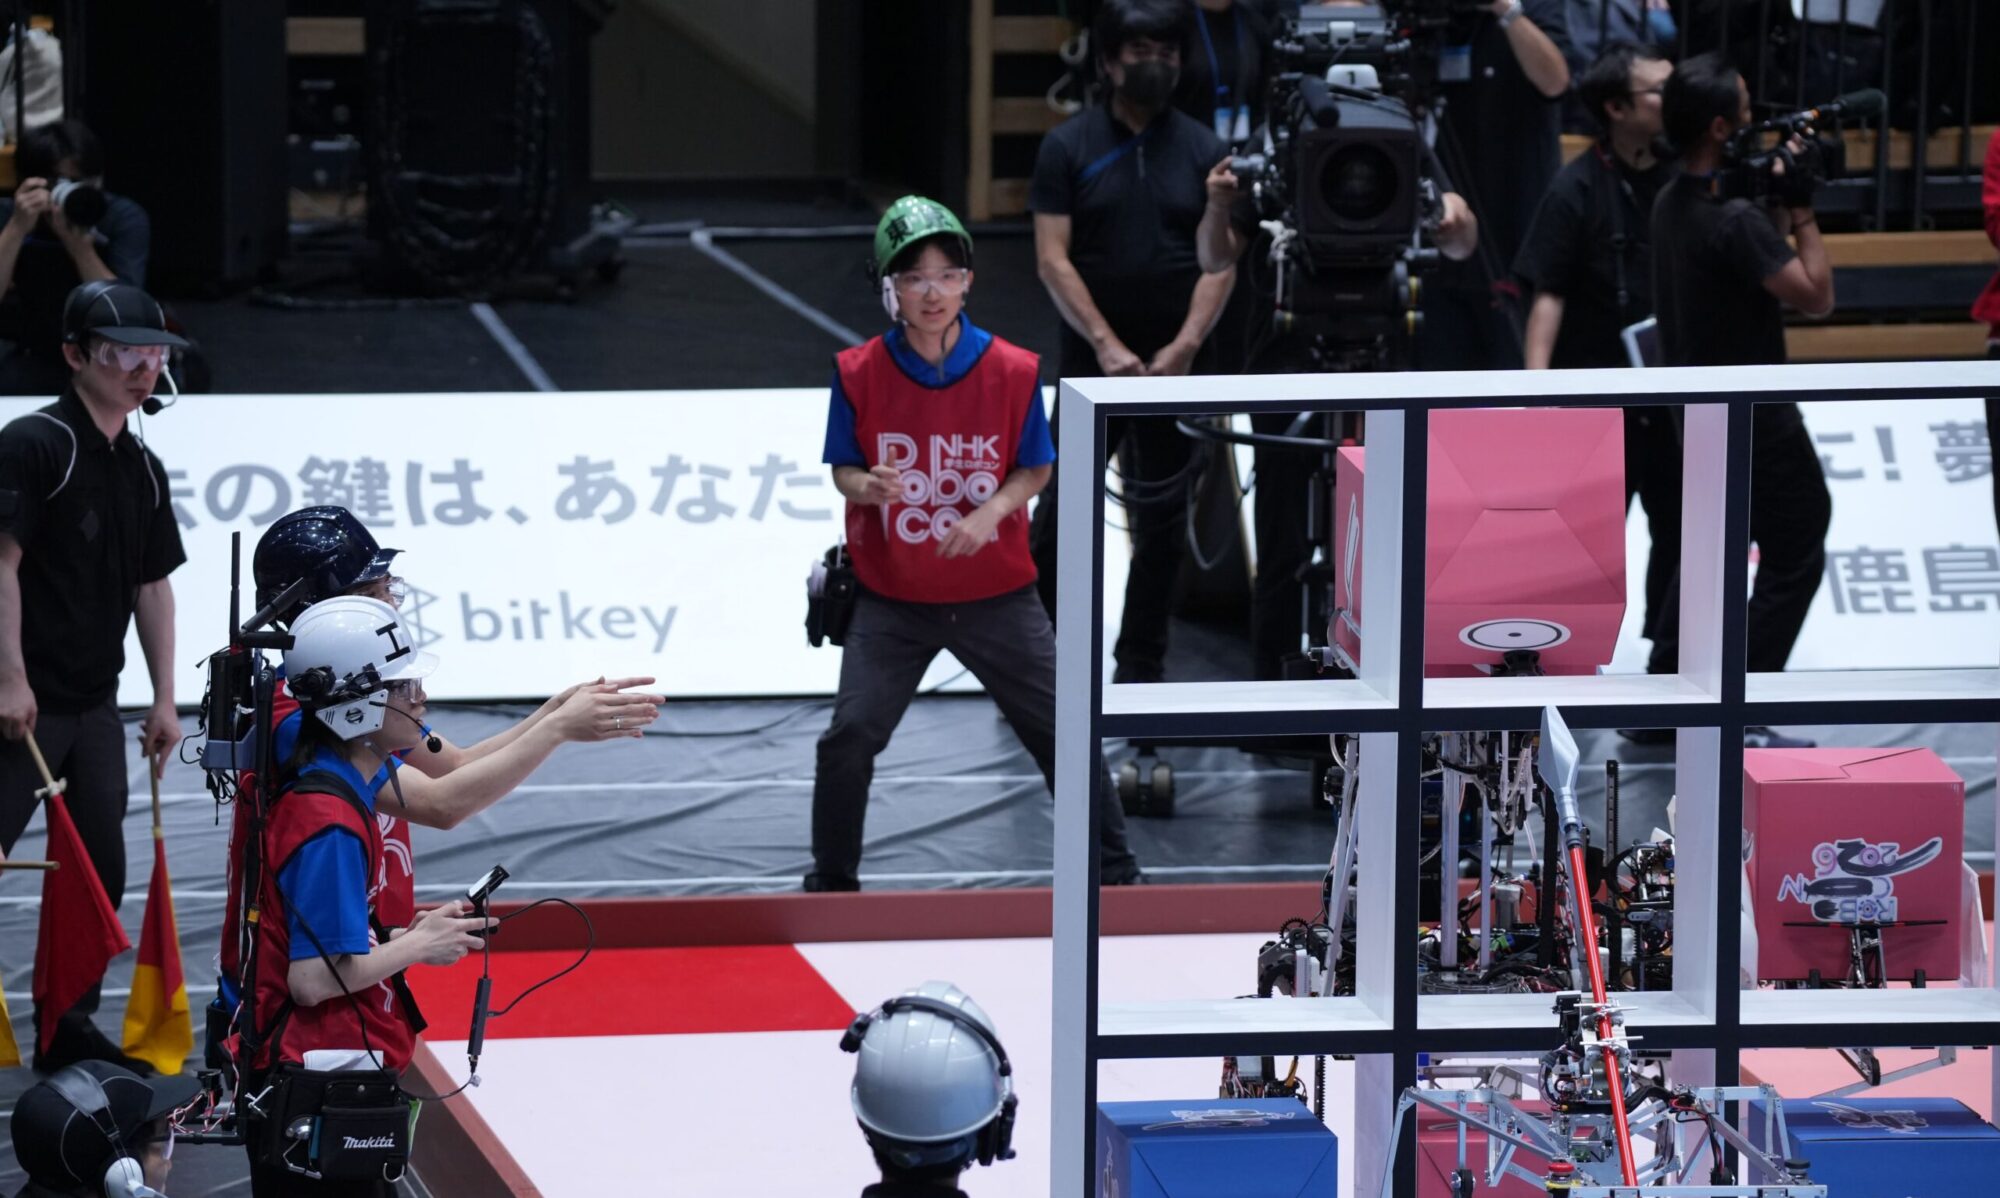
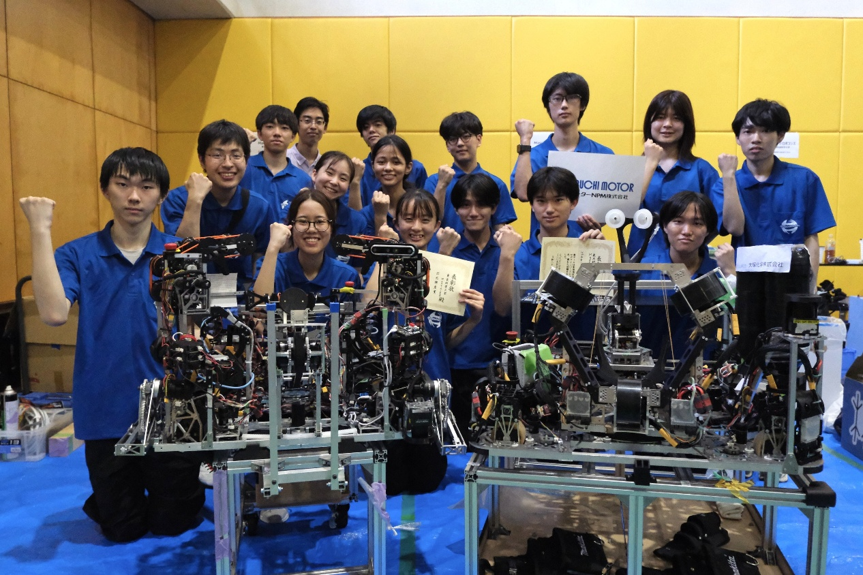
祝!ベスト4進出&W特別賞受賞!
こんにちは。チームMaquinsita機械班の25-Tsugeです。
私たちは2026年8月30日に豊橋技術科学大学で開催された東海地区交流ロボコン2026(とうロボ)に参加しました。
今年はロボット技術研究会Maquinistaから、チームMaquinistaとチームMaschinist(マシニスト)の計2チームが出場しました。チームMaquinistaはベスト4進出、そして出光興産株式会社様より特別賞をいただきました。また、チームMaschinistは予選リーグ敗退となりましたが、マブチモーターNPM株式会社様より特別賞をいただきました。
皆様のたくさんの応援、本当にありがとうございました。
本記事では両チームの結果報告、総括をお伝えします。
大会について
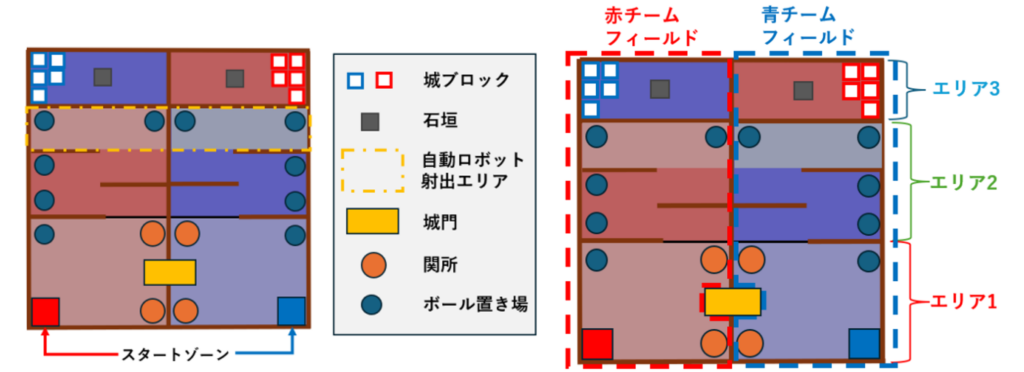
フィールド図 (引用:東海地区交流ロボコン運営委員会, とうロボルールブック2026_v1.0_0331, https://tourobo.net/2026/rule/)
今年の競技課題は「あっぱれ!城崩し」です。
ロボットはフィールドを移動してボールを回収し、関所と呼ばれる場所にボールを設置したり、射出したりします。フィールドには相手チームが配置した、城(発泡スチロール箱を5段重ねたもの)があります。これにボールを射出して完全に崩し、加えて指定された関所とフィールド中央の城門にボールを設置することで「あっぱれ!」達成となり、勝利します。
今大会では東海地方近辺や関東地方の大学から18チームが参加しました。 予選は3チーム6組のリーグ制で、決勝トーナメントには各リーグ1位とワイルドカード2チームの計8チームが進みます。
ここからは今大会に出場したロボットをそれぞれ紹介していきたいと思います。
チームMaquinista
こんにちは。チームMaquinistaのリーダー、25年度入学で機械班の25-sakaueです。まずはチームMaquinistaのロボットから紹介していきたいと思います!
機体概要
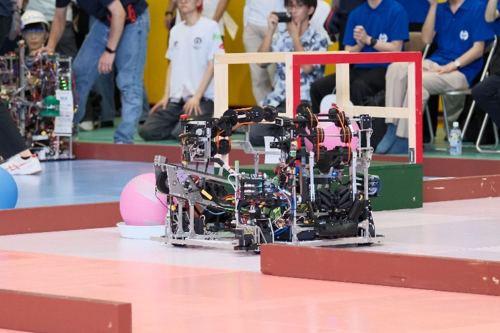
Murofushi 機体全体図
機体の名前は「Murofushi」です。巨大な肩幅と力強い射出機構から、本学の副学長である室伏広治先生の名前をお借りしました。
機体両サイドの回収機構でボールを巻き込んで回収し、中央の射出機構で力強く射出します。また機体後方のハンドを使って、ボールを城門に配置することもできます。試合中は人が操縦することなく完全自動で動作します。
回収機構
ウレタンベルトとメカナムホイールを用いてボールを巻き込む機構を開発しました。入口付近で把持した状態でボールを関所まで運んで配置することもできます。
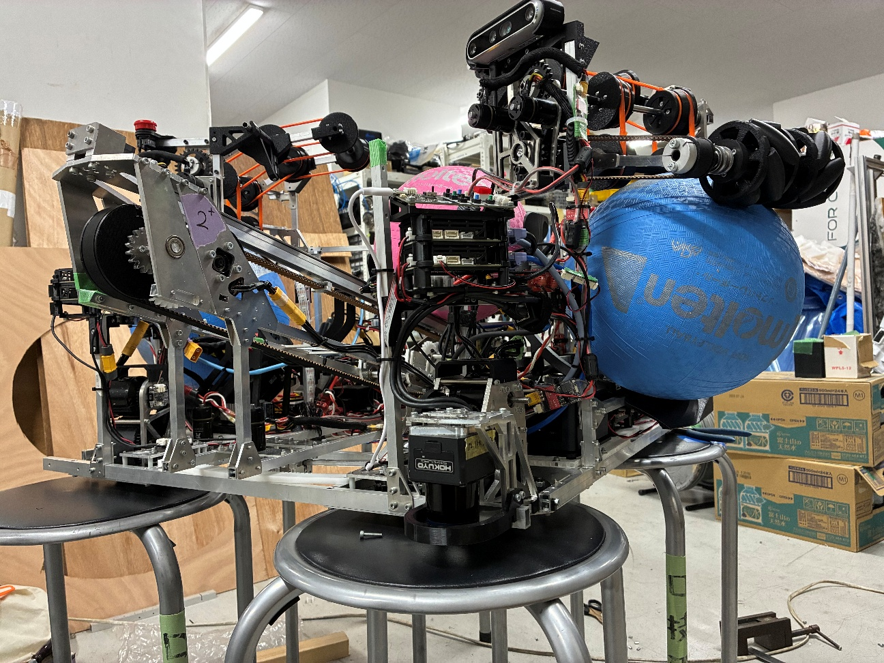
ボールを把持している様子
城門配置機構
z軸が直動し、ボールを城門に静置することができます。また、左右のアームは独立して動作できるように設計されています。
射出機構
リニアガイドに取り付けたキャリッジにボールを装填し、タイミングベルトをモーターで高速回転させてボール射出をする、ベルト直動機構を採用しました。4つのモーターで力強い射出を行います。
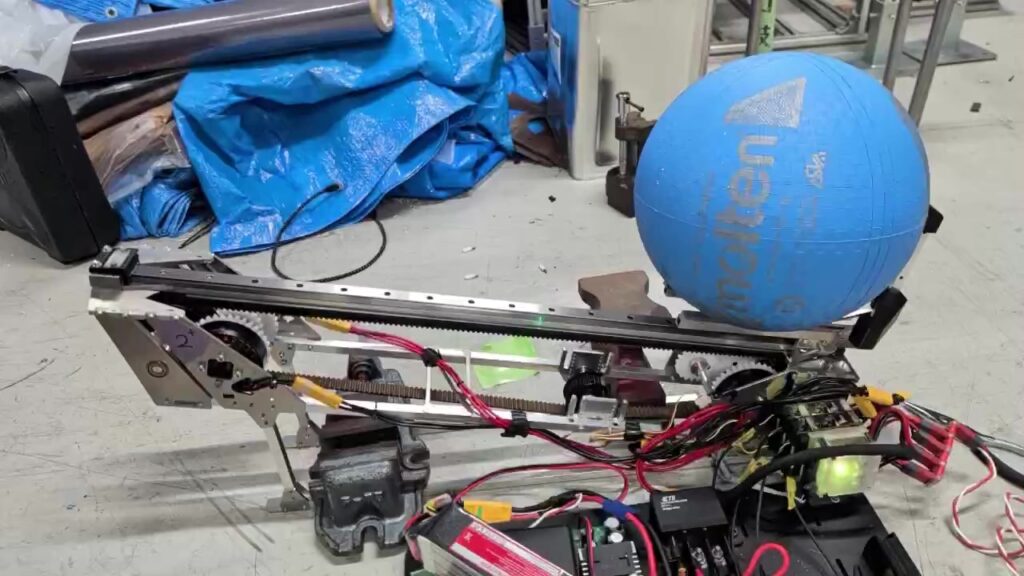
射出機構
足回り
試合では機体がフィールド全面を俊敏に動く必要があるため、4輪独立ステアリングを採用しました。
また本番機体には載せられませんでしたが、フィールドの木枠を越える機構の開発も行っていました。
制御
高精度なオドメトリや高性能センサーである2D LiDARを用いることで、ロボットの自己位置を推定できます。
全体の流れ
まずボール1個を把持して関所に配置します。次にボール1個を回収、射出機構に装填します。その後もう一つボールを回収・把持すると同時に装填していたボールを射出し、落城を狙います。最後に把持していたボールを射出機構に装填しハンドで掴んで城門に配置することで「あっぱれ!」を達成します。
練習中には最速達成タイム25秒を記録するなど、高速であっぱれ!を達成できるロボットを作成することができました。
対戦結果
【予選1試合目】vs. ストーンすっとん(東京工科大学)
順調にボールの関所への配置と一発射出での落城を達成しましたが、城門でのボールの静置に失敗し、リトライをしました。その後はハンドに不具合が起こり、あっぱれ!達成を惜しくも逃しました。結果は150-135で勝利しました。
【予選2試合目】vs. 情メカ(群馬大学)
関所・城門への配置は成功させましたが、ボールの射出方向を外し落城に失敗しました。その後もリトライを繰り返しましたが、あっぱれ!達成には繋がりませんでした。しかし、80-0で勝利しました。
【準々決勝】vs. こがまる(東京農工大学)
昼休憩中に発覚した機械面のミスを急ピッチで修正し、試合に臨みました。
一発射出による落城は失敗しましたが、リトライをして二発目に落城が成功し、あっぱれ!達成で勝利しました。記録は2分20秒でした。
【準決勝】vs. 夢攻防(金沢工業大学)
今まで赤コートで試合に出場し続けていたため、青コートに対応しきれず機体を思うように動かすことができませんでした。一方、相手チームはあっぱれ!を34秒で達成し、敗北しました。
チーム統括
チームMaquinistaは2026年開催のとうロボで決勝トーナメントへ進出し、ベスト4をつかみ取りました。またチームの強い団結力を評価され出光興産株式会社様から特別賞を頂きました。
チームの目標は優勝だったため、悔しさが残る結果となってしまいました。しかし、大会直前に機体が思うように動かなくなったり、様々な機械的トラブルが発生したりする中でも、チーム一丸となって課題を乗り越え、ベスト4まで進出できたことは、大きな成果だったと思っています。プロジェクト開始から最後の瞬間まで、チームとしてもメンバー一人ひとりとしても大きく成長できた大会でした。
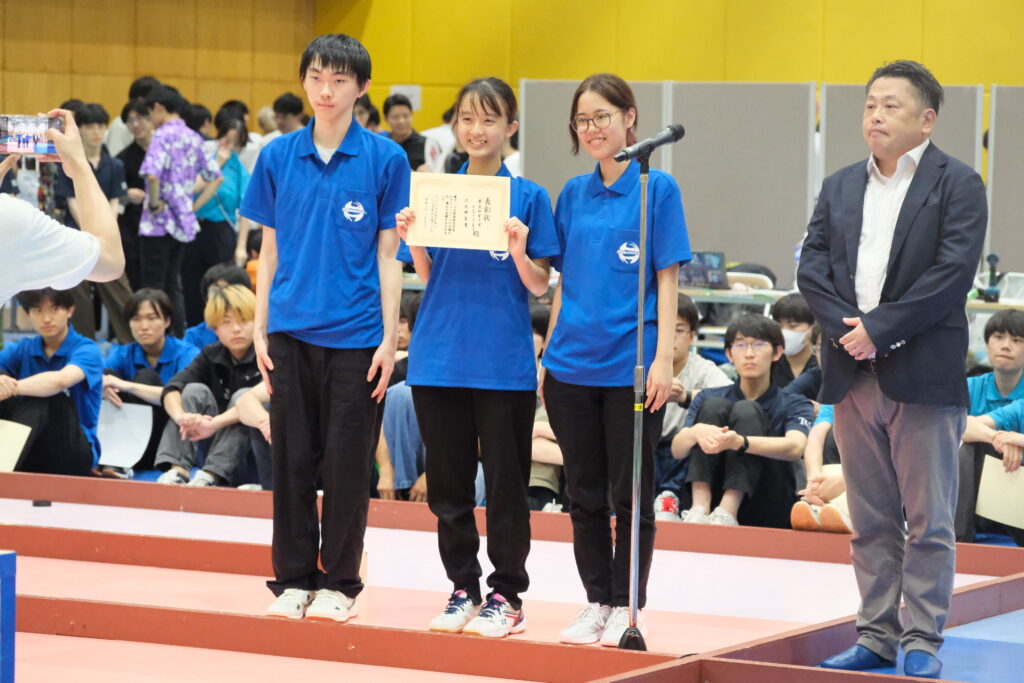
出光興産賞 受賞時の写真
チームMaschinist
こんにちは。チームMaschinistで制御班をしていた、25-Maedaです。チームMaschinistは、2026年NHK学生ロボコンに出場したメンバーが、チームMaquinistaとは別で本大会へのエントリーをしたチームです。チームMaquinistaとは全く異なるコンセプトでロボットを設計していました。
機体概要
私たちはNHK学生ロボコンに参加した後の短い時間にロボットを完成させるため、できるだけロボットに乗せる機構が少なくなるように設計をしました。
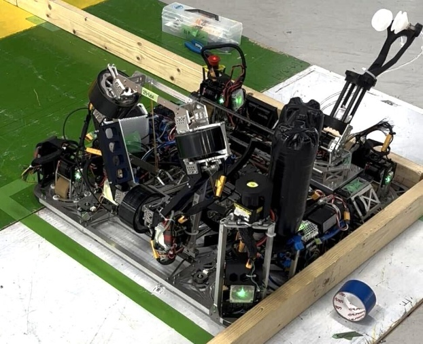
Phoeneix 機体全体図
機体名は「Phoenix(フェニックス)」。2025年の学生ロボコンで用いられたローラーをそのまま採用しているので、分解されても残り続ける不死鳥をイメージして命名されました。
足回り
素早い動きが求められた為、独立4輪ステアリングを採用しました。 チームMaquinistaとは別で開発を行いました。
回収機構
吸盤でボールを吸引し、関所や城門に設置したり、ローラーに装填したりすることができます。吸盤の角度が工夫されていて、機体が移動しながらボールを回収できるようになっています。
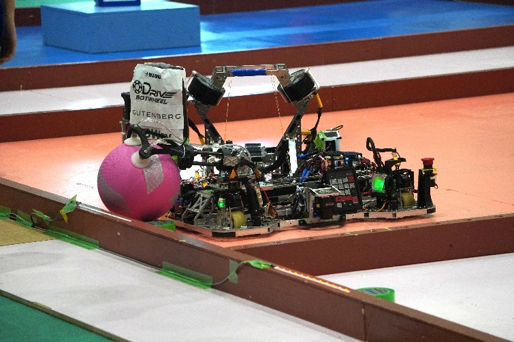
ボールを回収する様子
射出機構
3つのローラーを高速回転させることでボールを送り出して射出します。滑りねじとターンテーブルにより射出角度を細かく調整することができます。
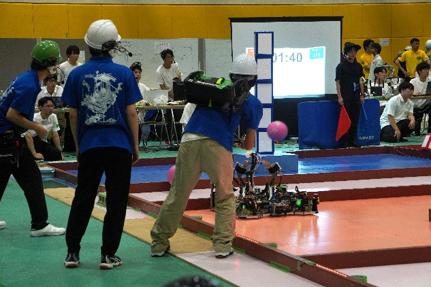
射出の様子
制御
機体後方に搭載した2DLiDARと計測輪、ジャイロセンサーによって自己位置を取得し、自動走行をすることができます。フィールドにある城ブロックを検知するために、機体前方に別で2DLiDARを搭載しました。
全体の流れ
ロボットは旋回を伴わない移動のみでボール回収・設置・装填・射出のすべての動作を行い、あっぱれを達成します。最終的に、練習中に最速達成タイム28秒を達成できる機体を作成することができました。
対戦結果
私たちのチームは、自己位置がうまく取れないといった不調から、急遽手動でロボットを操縦することになりました。
【予選1試合目】vs. 科学技術研究部 (新潟大学)
ロボットが動かず、0-10で敗北しました。
【予選2試合目】vs. 夏みかんソーダ (岐阜大学)
ロボット自体は動作したが、思うように操縦できませんでした。ボールの射出までは成功したものの、射出機構の不調により城に命中しませんでした。60-170で敗北しました。
チーム統括
私たちMaschinistは今大会では思うようにロボットを動かすことができず、予選敗退という結果になってしまいました。しかし、機体に乗せている基板同士の通信技術が高く評価され、特別賞であるマブチモーター賞を受賞しました。
本大会は私たちにとって、NHKロボコンの後の短い期間で準備をして参加した、最後のオフシーズンロボコン大会でした。NHKロボコンでの反省点を多く取り入れ、少人数で主体的に取り組むことで、短期間でスキルやノウハウを効率よく向上させることができたと思います。また、大会当日特有の通信問題に直面することができ、次のNHKロボコンにつながる反省点も多く見つけることができました。
次に出場予定の大会であるNHKロボコンではこれらの反省点や気づきを取り入れ、優勝できるようにさらにチーム全体の技術力を高めていきたいです。
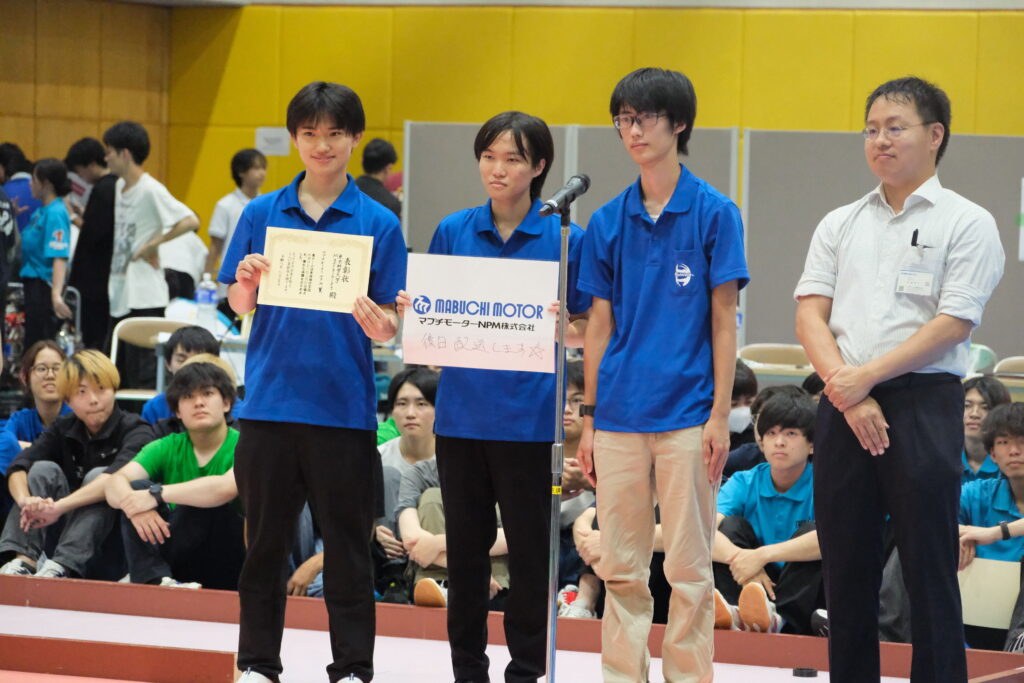
マブチモーター賞 受賞時の写真
全体統括
今大会に向けて両チームのメンバー全員が全力で大会に臨み、開発を通して多くの知見を得ることができました。私たちの代は遂にMaquinstaの一大目標であるNHK学生ロボコンに向けたプロジェクトに参加します。今まで得た知見や反省点を礎としてNHK学生ロボコンで優勝することができるよう、チーム一丸となってより一層精進していきます!
謝辞
素晴らしい交流の場を提供してくださった東海地区交流ロボコン運営委員会の皆様、共に熱い戦いを繰り広げた他大学の皆様に、心より感謝申し上げます。
そしてMaquinistaを日頃より温かくご支援くださっているスポンサーの皆様、大学関係者の皆様にも厚く御礼申し上げます。
これからもご支援、ご協力よろしくお願い致します。